双旋网络
solarzoom database 【AI视野·今日CV 计算机视觉论文速览 第172期】Tue, 10 Dec 2019

solarzoom database 【AI视野·今日CV 计算机视觉论文速览 第172期】Tue, 10 Dec 2019
:
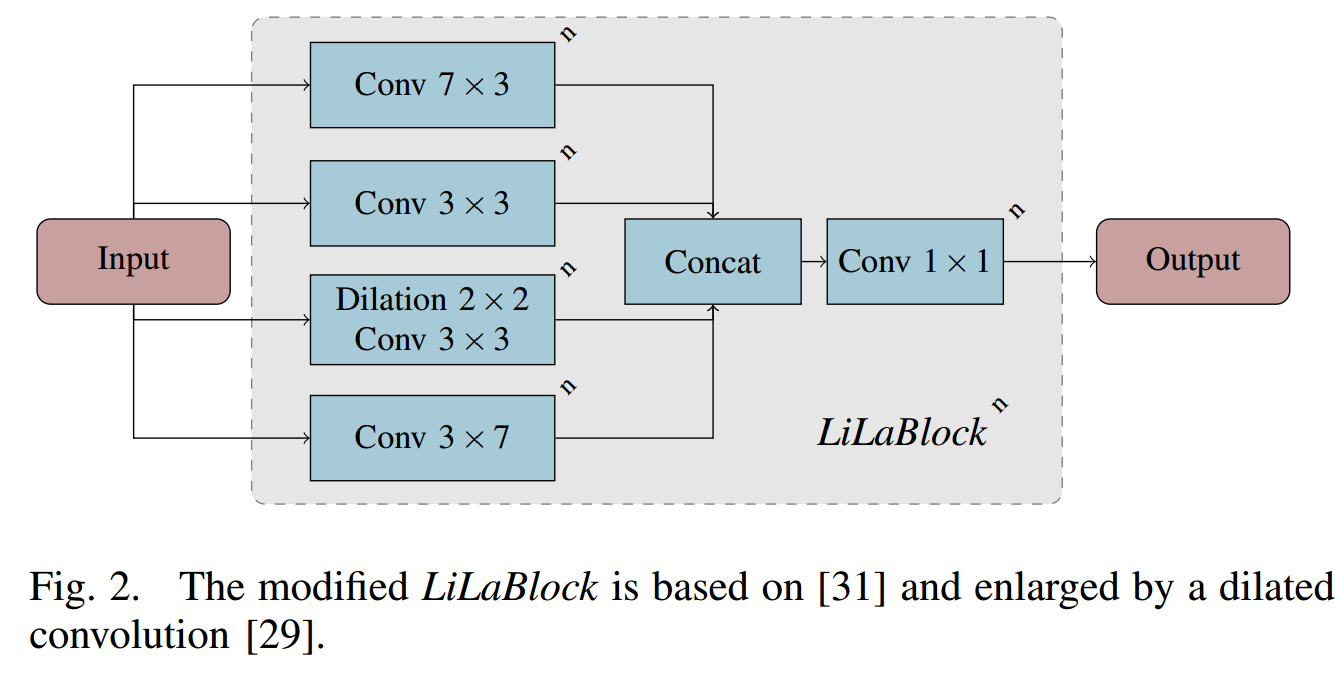
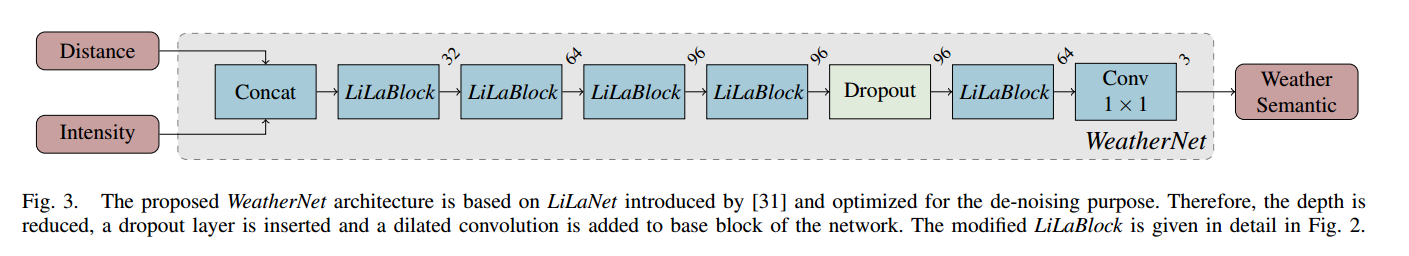
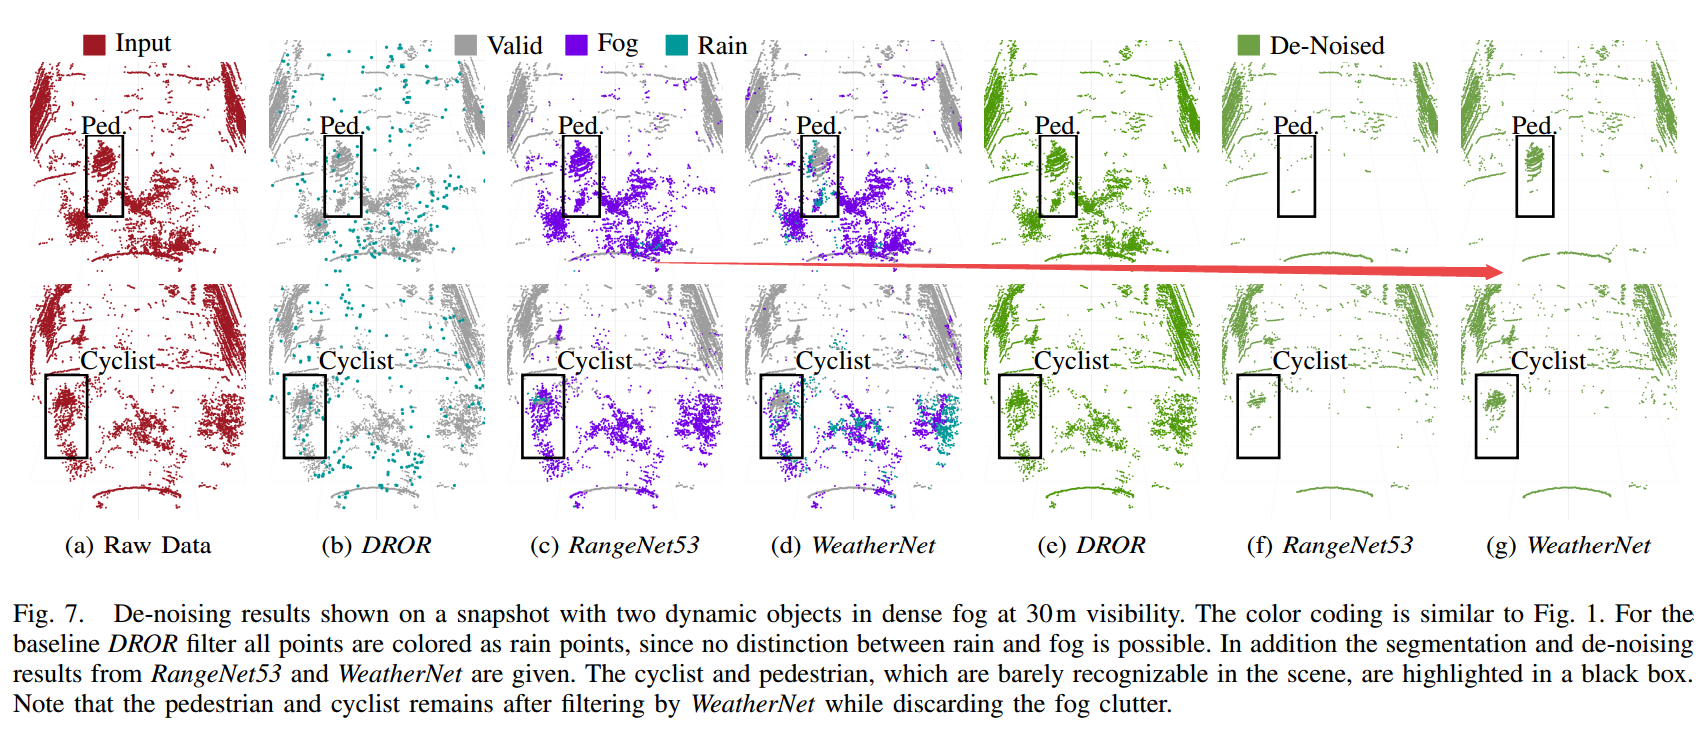
***用于恶劣天气点云去噪的网络模型, (from 奔驰 KIT 德国)
基于的模块solarzoom database,通过扩张卷积来放大:
模型的网络结构:
去噪结果,大幅降低了雨雾的干扰:
code:
: LIDAR-based ¨ by cross-modal data ,,
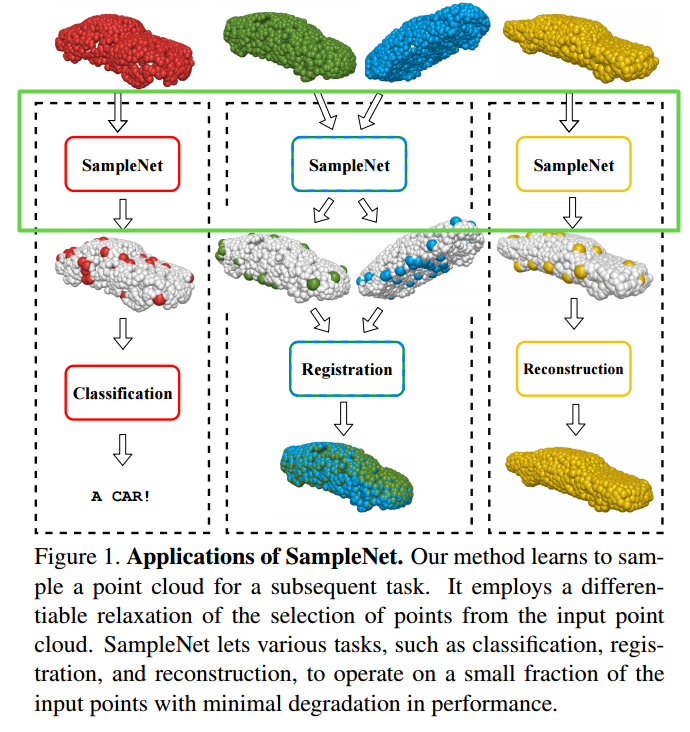
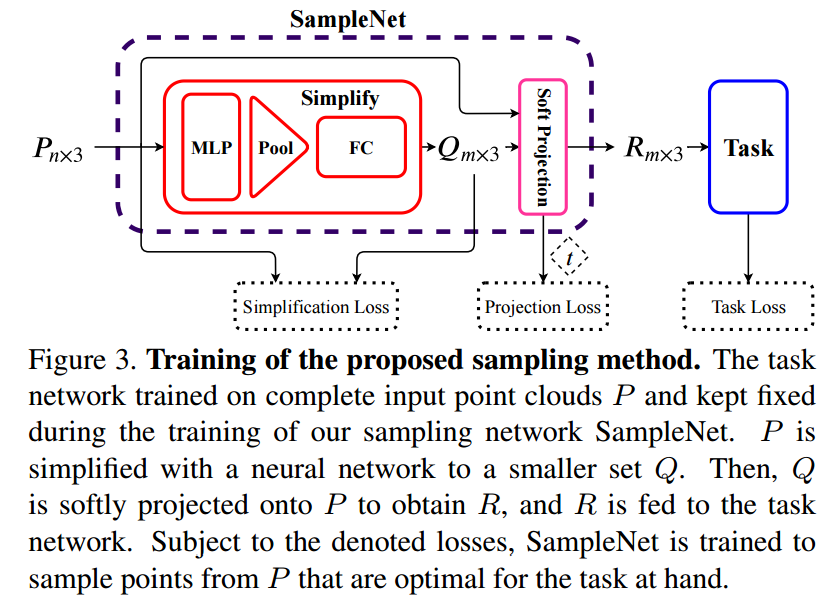
***可差分的点云采样方法,提出了一种可差分的方法来简化点云,根据下游任务来对点云抽取方法进行训练,利用软投影操作来从原始点云中抽取,通过温度参数和正则项来控制近似 (from Tel-Aviv )
基于可差分网络的采样方法:
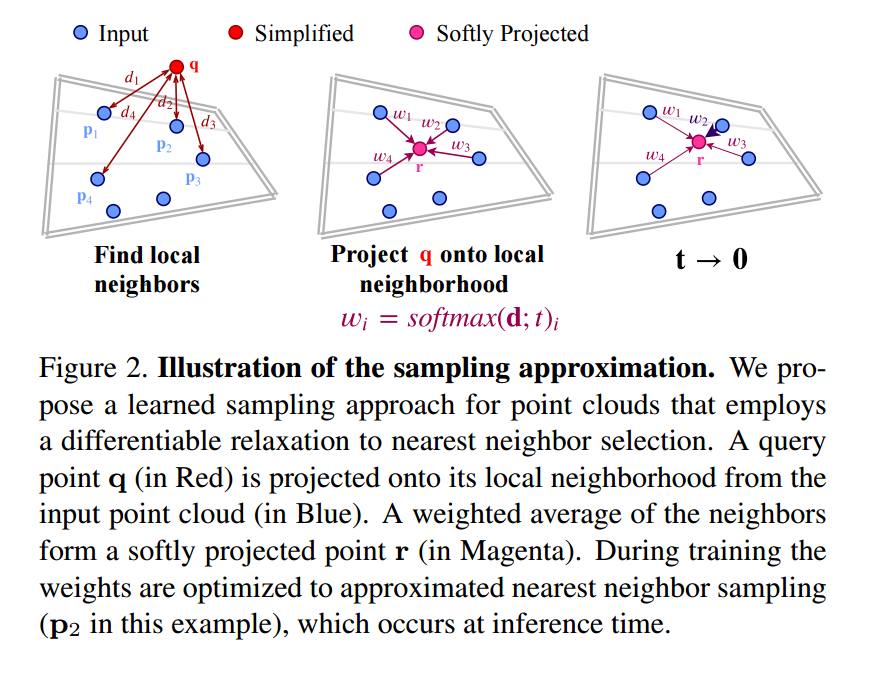
采样网络的近似过程和软投影操作:
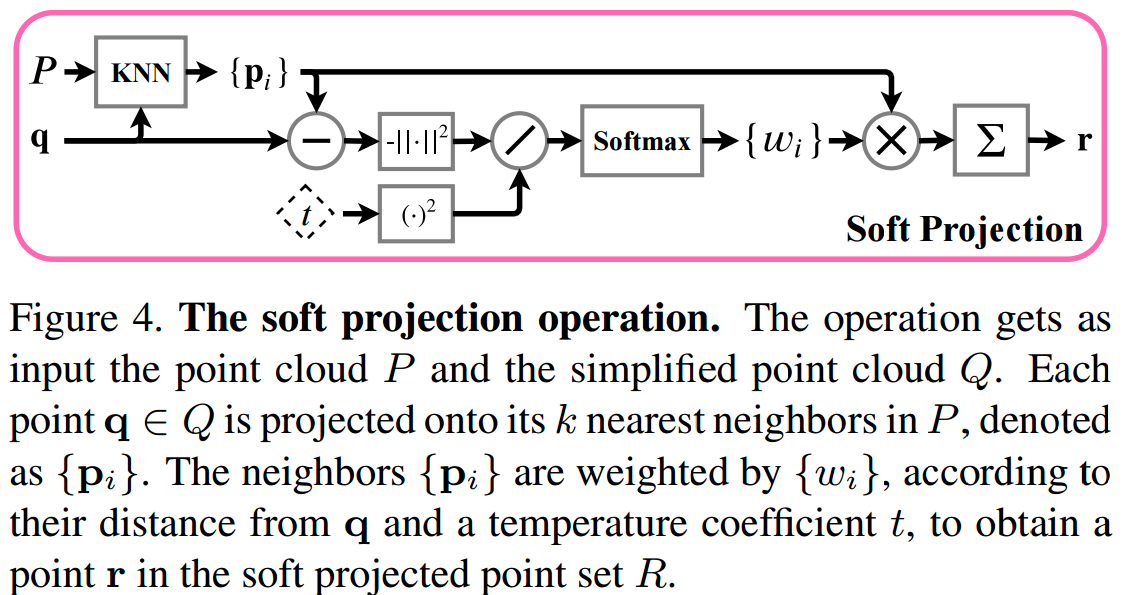
code:
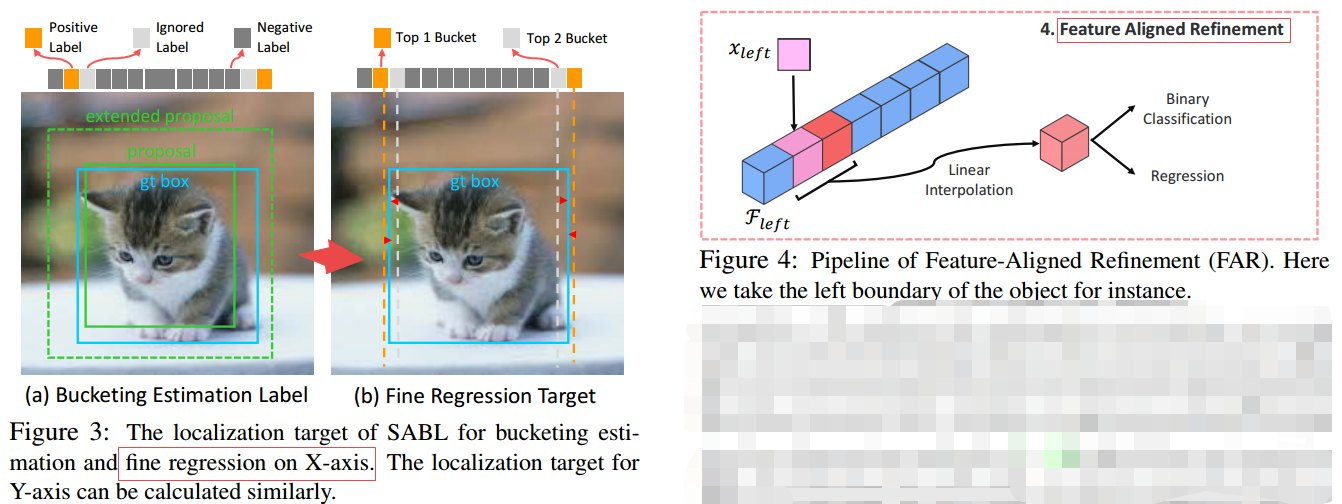
****SABL能意识到边缘的目标检测方法, 提出了一种通过定位bbox的四边与边缘距离的方法来进行目标检测。(from 香港中文 南洋理工 浙大 中科大 商汤)
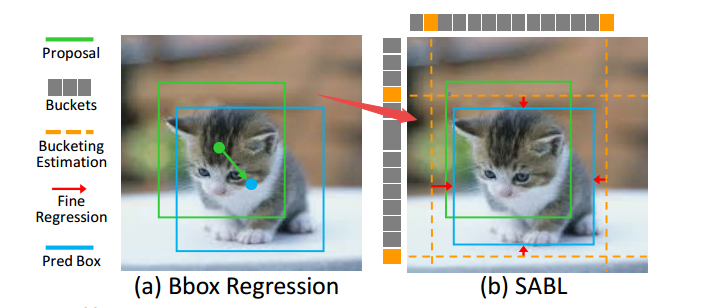
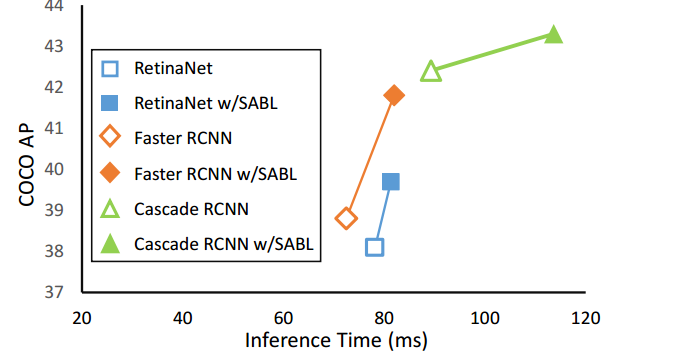
基于边缘的边界预测定位方法:
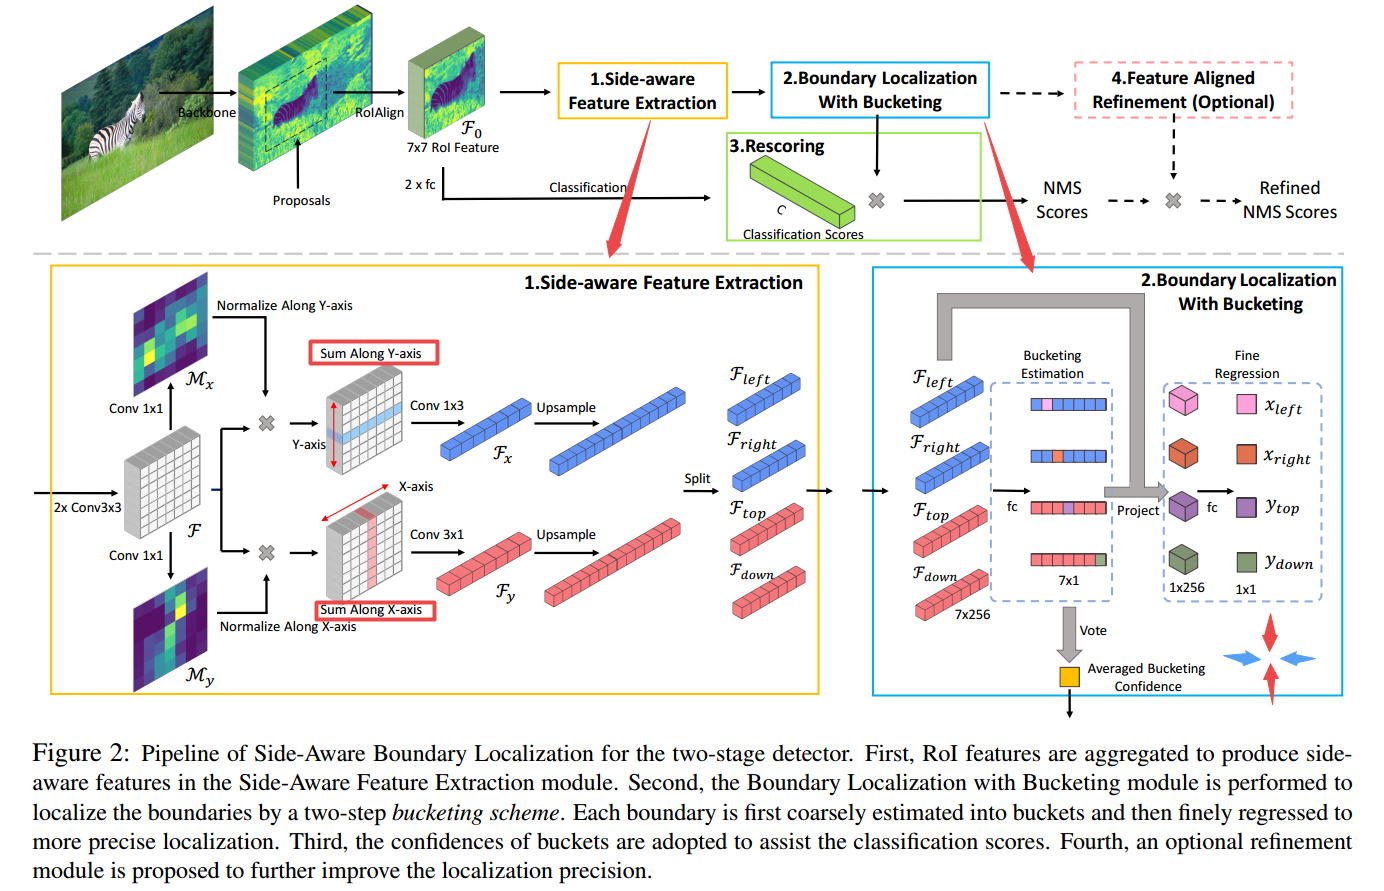
粗定位和和特征匹配优化:
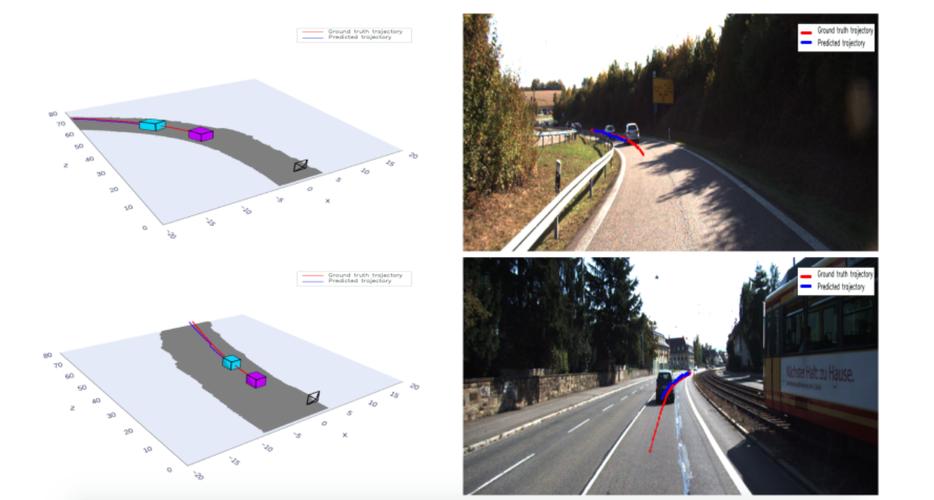
code:
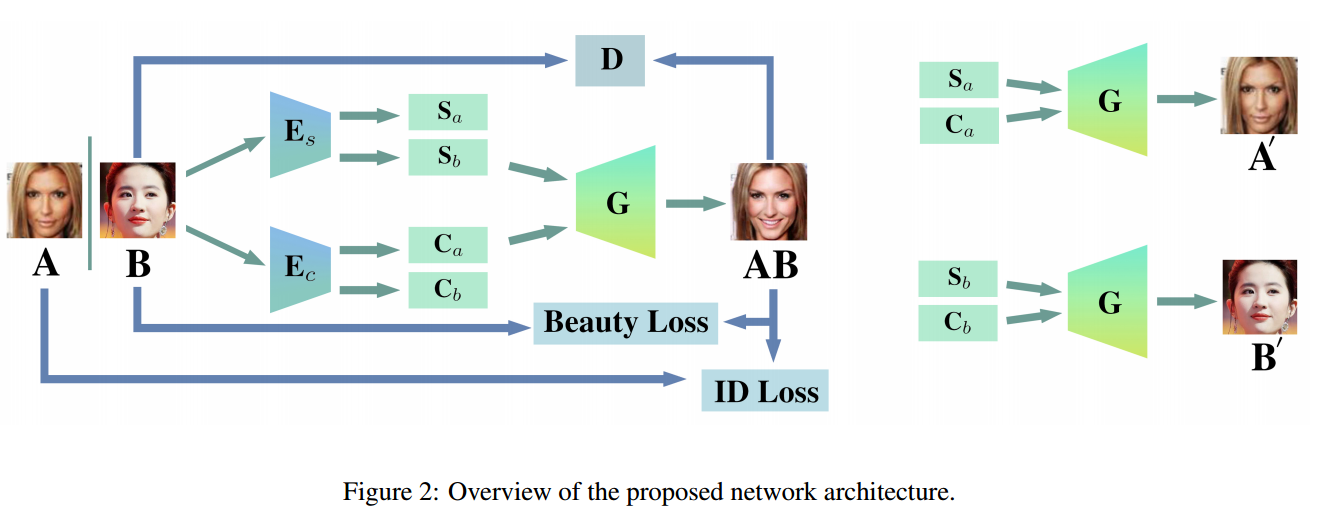
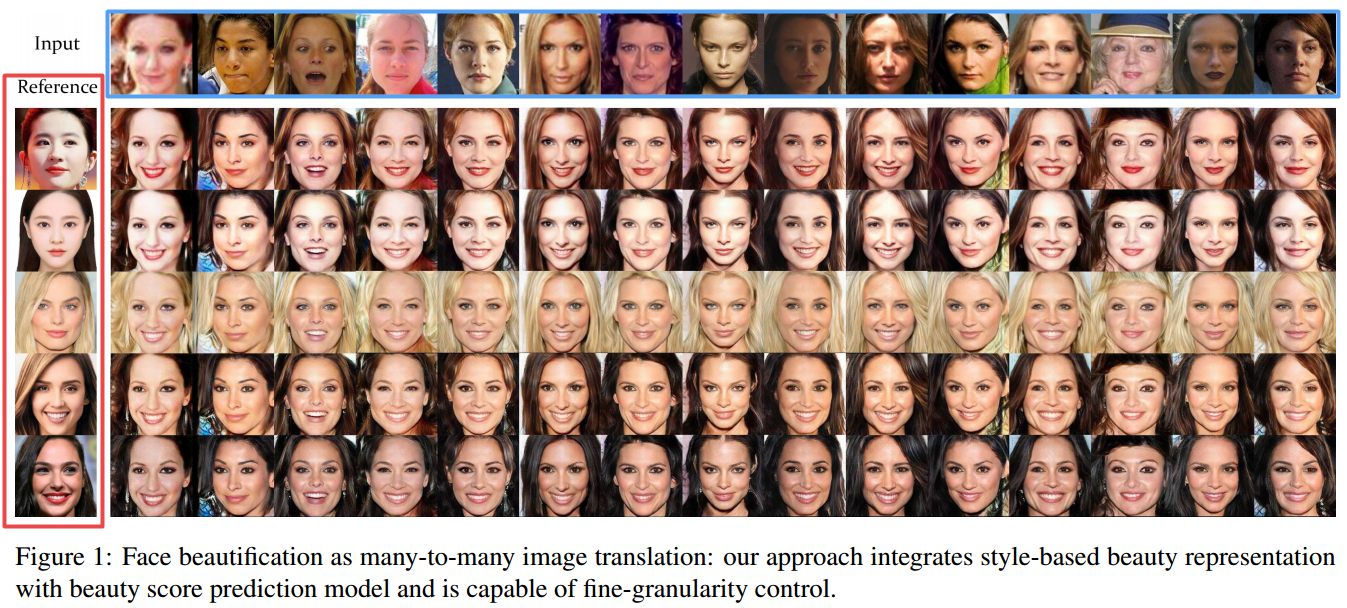
***Face 人脸美化方法, 将目标参考人脸的妆容迁移到输入人脸上进行化妆美颜(from Oben, Inc 西弗吉尼亚大学)
网络迁移架构和精调网络:
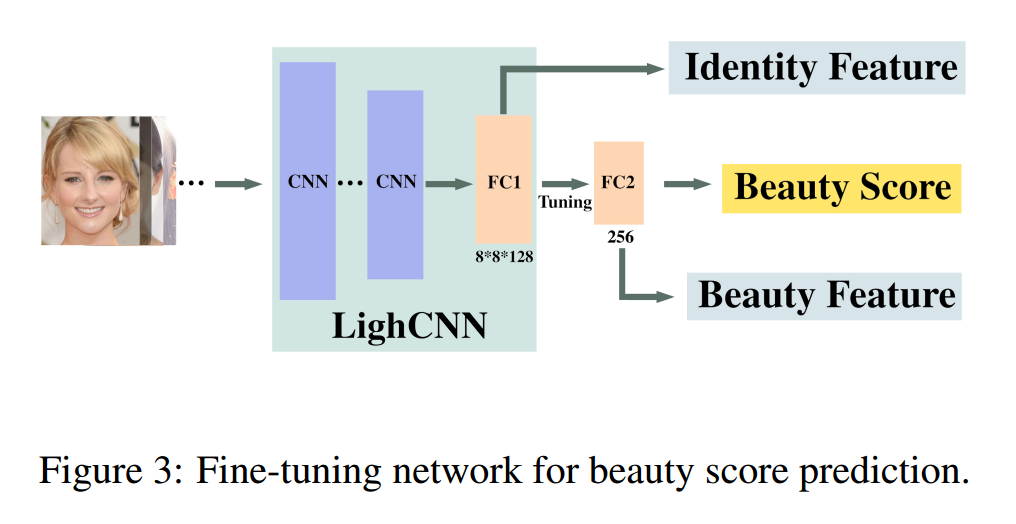
总结及数据集, (from ICDAR)
:
1https://bvmm.irht.cnrs.fr/includes/php/rotation.php?vueId=1672647&niveauZoom=grand
2http://monasterium.net/mom/AT-HHStA/LindauCan/AUR 839 IV 21/charter
3https://nbn-resolving.org/urn:nbn:de:bvb:29-bv043513635-8
4http://doi.org/10.7891/e-manuscripta-18277
5https://bvmm.irht.cnrs.fr/
6https://gallica.bnf.fr
7http://digital.bib-bvb.de/R/5AL3NBRJYJV14LG6YC7RDNG4VHURY7SGHC4KASKKMDAH1LATRS-00090?func=collections-result&collection id=2397
8https://www.unibas.ch
9https://www.monasterium.net/mom/home
10https://www.bodleian.ox.ac.uk/
11https://bvmm.irht.cnrs.fr/
12Paris, Beaune, Angers, Metz, Auxerre, Versailles, Arras, Fecamp, Douai,etc.
13http://cudl.lib.cam.ac.uk/
14https://www.e-codices.unifr.ch
15https://gallica.bnf.fr
16Besanc¸on, Bourges, Angers, Rouen, Louviers
17https://library.harvard.edu/
18http://library.stanford.edu/
19https://www.monasterium.net/mom/home
20https://github.com/anguelos/wi19 evaluate/tree/master/srslbp
21https://github.com/masyagin1998/robin
, 对于BA方法的回顾的改进solarzoom database 【AI视野·今日CV 计算机视觉论文速览 第172期】Tue, 10 Dec 2019,包括提高效率的分布式计算方法。(from 北大 图形交互实验室)
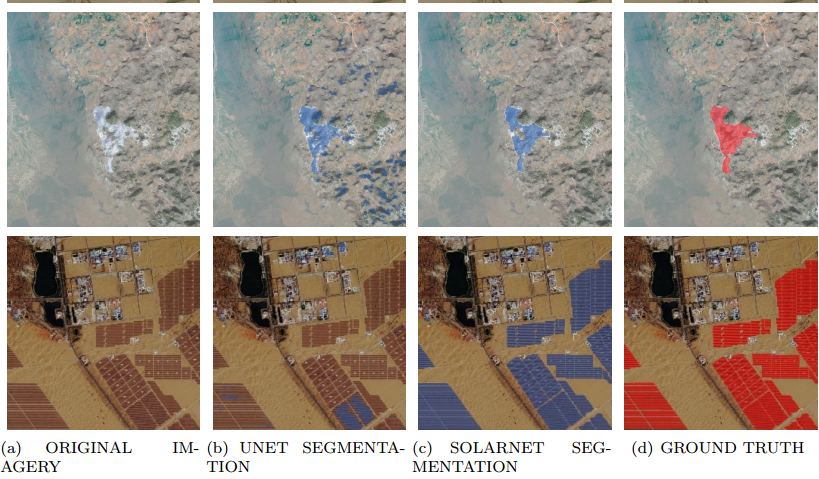
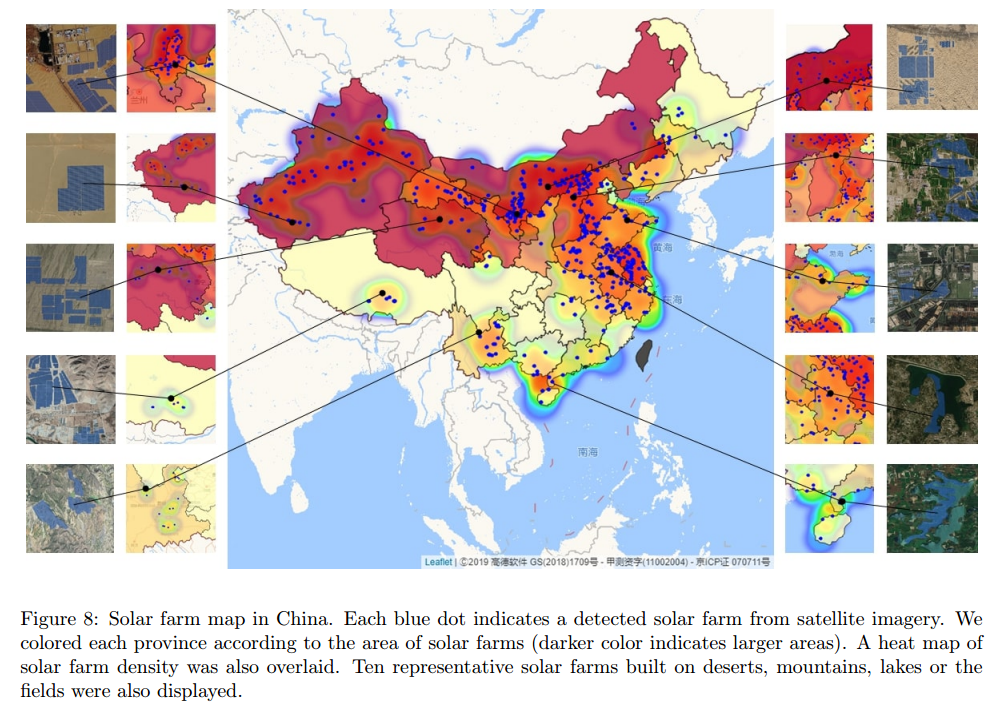
,检测卫星图像中的太阳能电池板 (from 微众银行)
太阳能发电厂检测以及全国太阳能电场分布:
:our our+
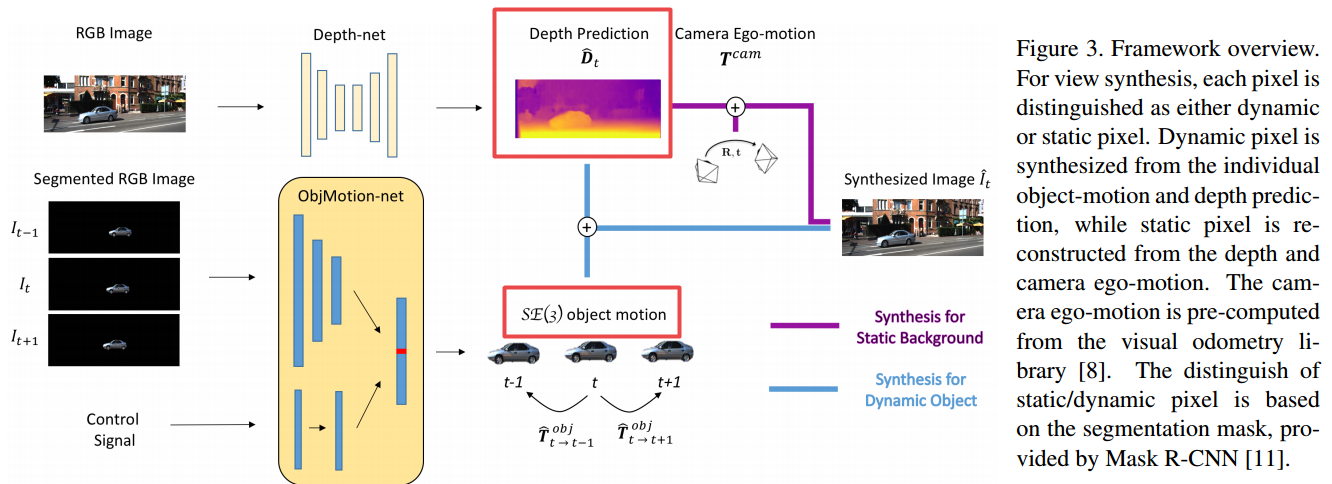
从视频中估计运动和深度的自监督方法, (from ETH )
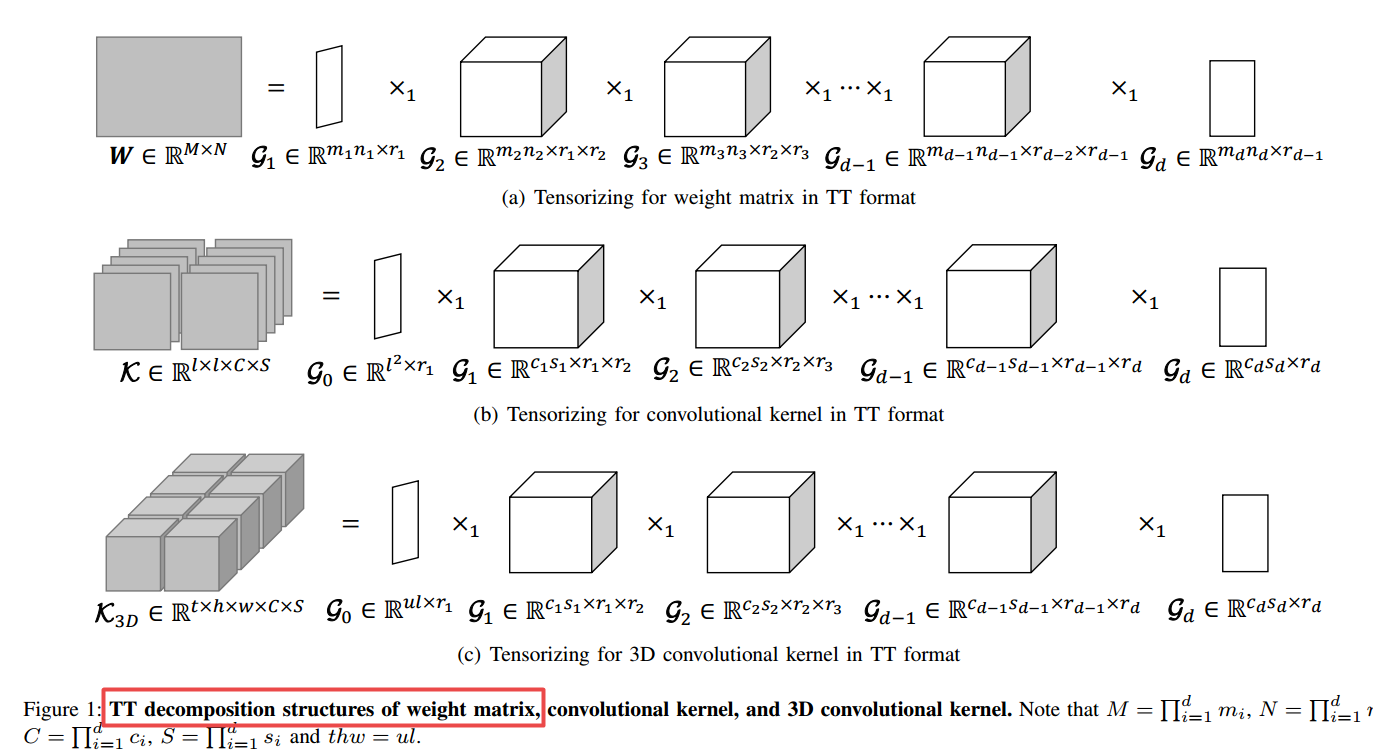
基于张量训练解耦的3DCNN的模型压缩方法, (from 西安交大 )
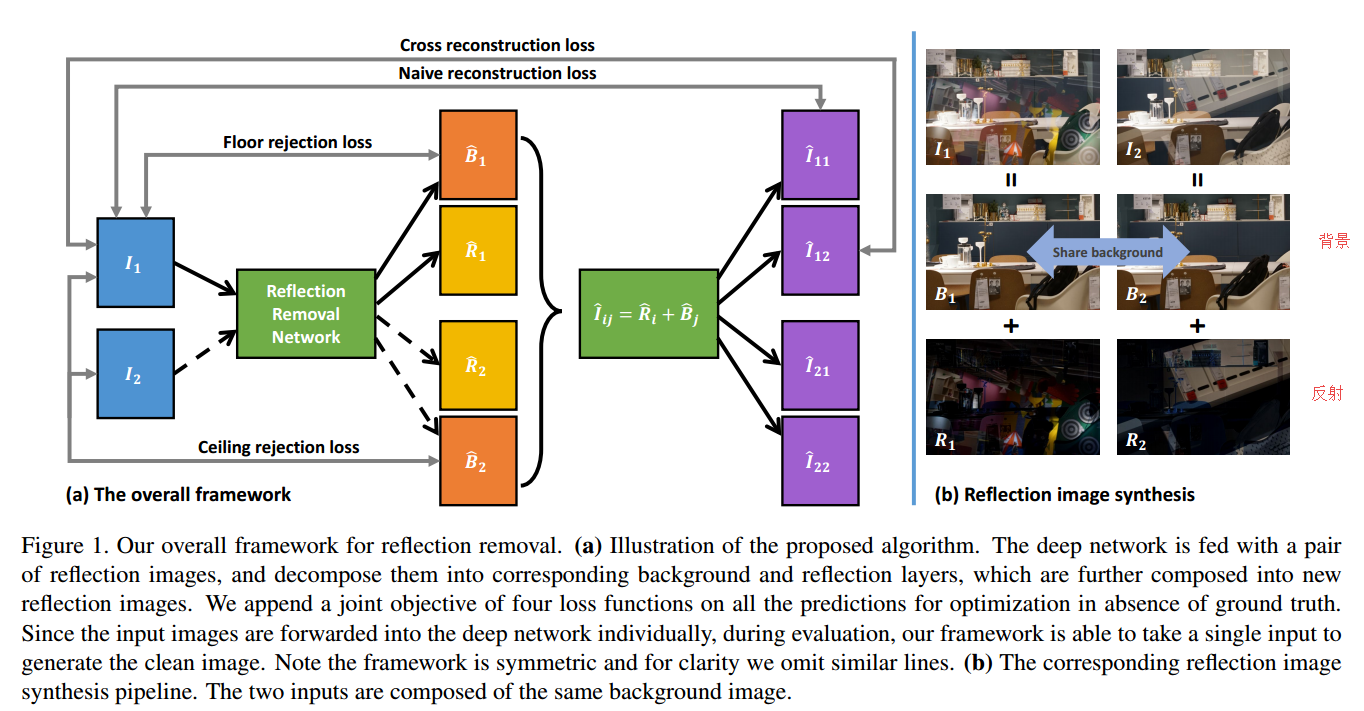
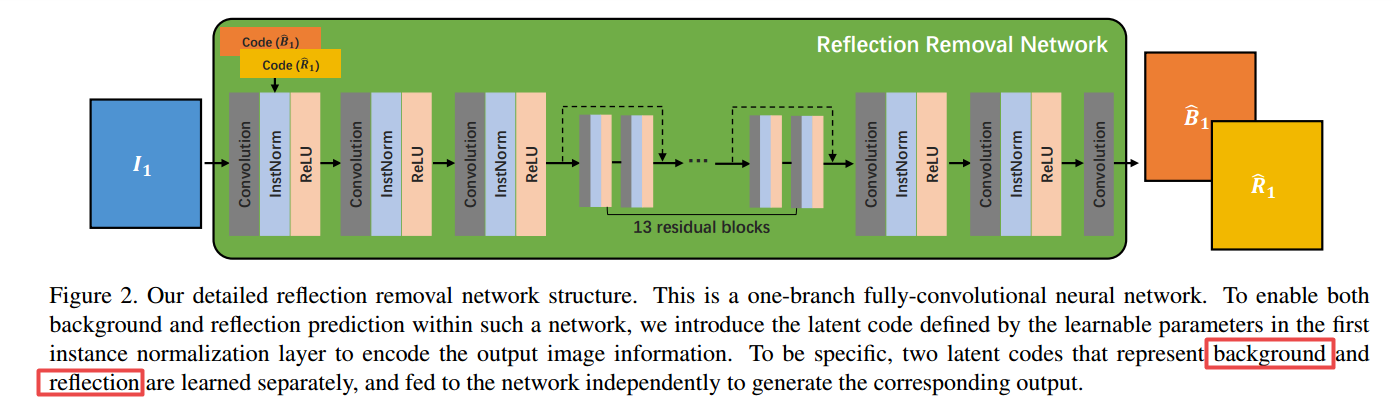
**Deep Prior, 基于反射的统计先验来进行图像中的反射去除。(from 斯坦福)
从二维图像抽取三维纹理,利用生成模型从二维图像种抽取出纹理编码,并在三维形状中解码、合成与插值。 (from 伦敦大学学院 adobe)
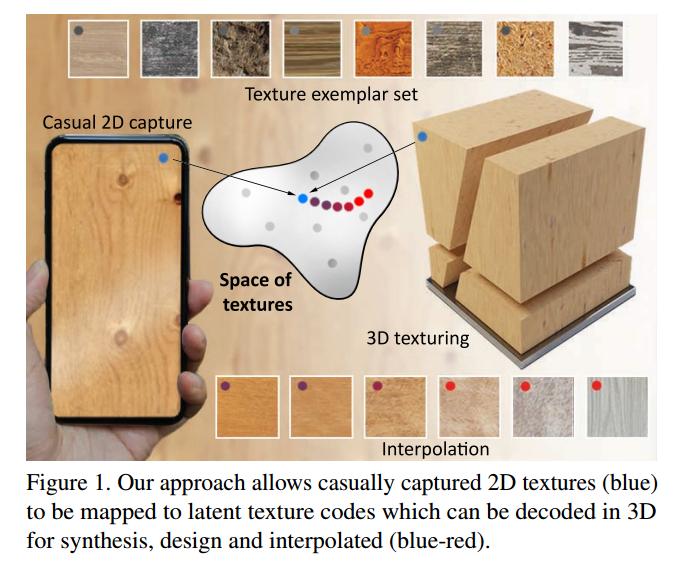
: .cs.ucl.ac.uk//2019/
, 检测铁路上的各种阀门(from A*STAR, )
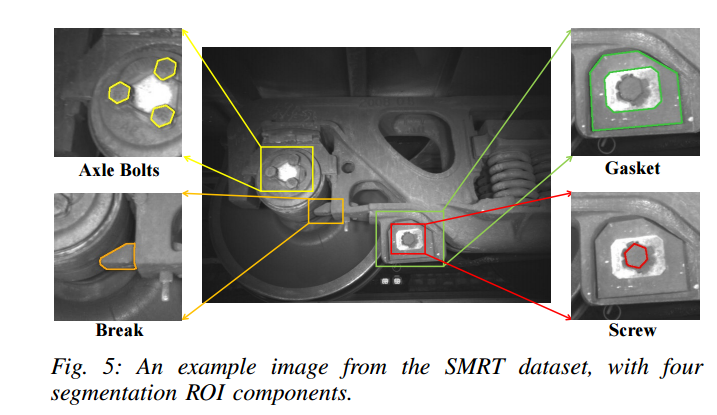
: Mass Rapid (SMRT)
检测X光安检机中的危险品, (from for Cyber- (C2PS))
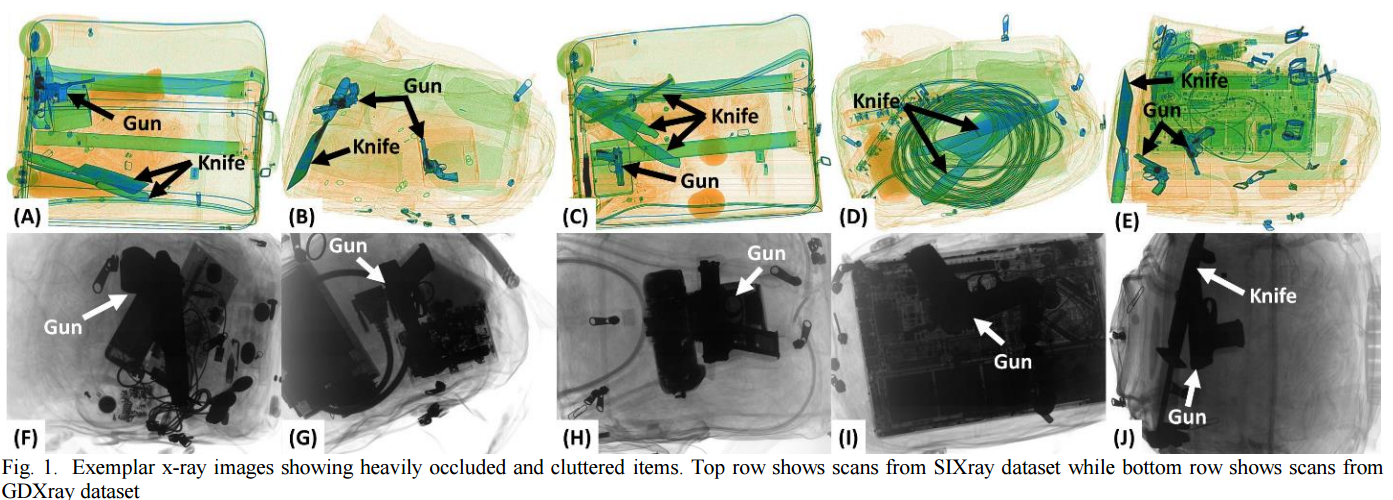
:
相机参数对网络泛化性影响, (from 斯坦福)
用于点云表示的胶囊网络,(from apple)
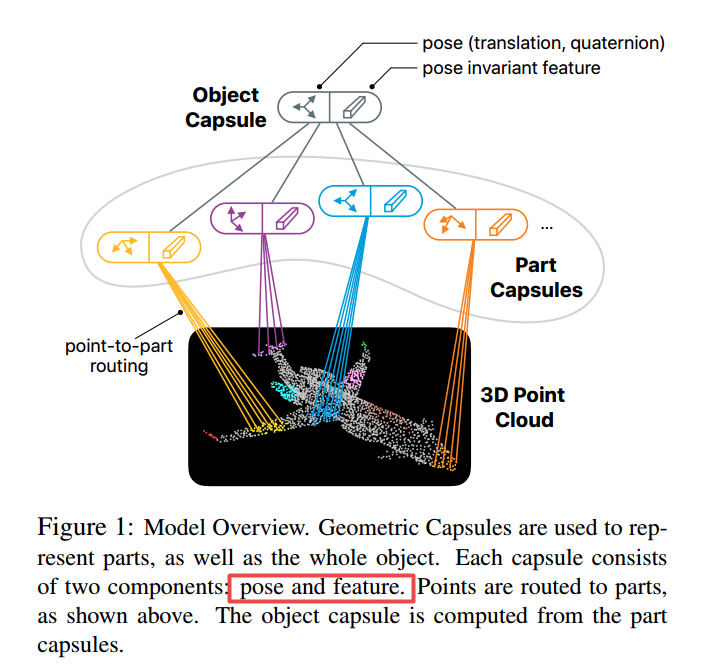
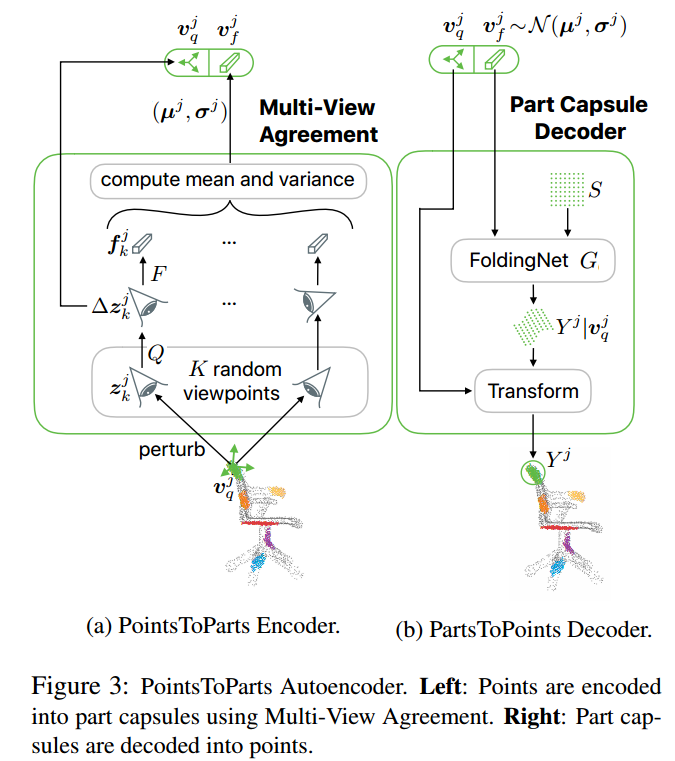
Daily
Side-Aware for More
Jiaqi Wang, Zhang, Cao, Kai Chen, Pang, Tao Gong, Shi, Chen Loy, Dahua Lin
当前的对象检测框架主要依靠边界框回归来定位对象。尽管近年来取得了长足的进步,但包围盒回归的精度仍然不能令人满意,因此限制了对象检测的性能。我们观察到精确定位需要仔细放置边界框的每一侧。但是,专注于预测中心和大小的主流方法并不是完成此任务的最有效方法,尤其是当锚点和锚杆之间存在较大差异的位移时。
An Study on of the Batch Layer in
Moein ,
在本文中,我们研究了如何通过更改批归一化BN层的位置来影响卷积神经网络CNN的训练。我们的实验选择了三种不同的卷积神经网络。这些网络是,VGG 16和。我们证明,通过将BN层使用其他位置而不是原始论文建议的位置,可以提高BN算法提供的训练速度。此外,我们讨论了处于特定位置的BN层如何帮助训练一个网络而不是另一个网络。在这项研究中已经研究了BN层的三个不同位置。这些位置是在卷积层和非线性激活函数之间的BN层,在非线性激活函数之后的BN层,最后是在每个卷积层之前的BN层。
Deep CMST for the of and Items from
, H. Khan, Samet Akcay, ,
自过去的二十年以来,行李扫描已成为全球首要的航空安全问题之一。手动检查行李物品是一个繁琐,主观且效率低下的过程,许多研究人员为此目的开发了基于X射线图像的自主系统。但是,据我们所知,到目前为止,还没有一种框架能够识别X射线扫描中严重堵塞和混乱的行李物品,而与采集设备或扫描方式无关。本文提出了一个基于深层级联多尺度结构张量的框架,该框架可以自动提取和识别正常项目以及可疑项目,无论它们来自多厂商X射线扫描的位置和方向如何。所提出的框架是独一无二的,因为它通过迭代地选择来自不同方向的基于轮廓的过渡信息来智能地提取每个对象solarzoom database,并且仅使用单个前馈卷积神经网络进行识别。所提出的框架已经在两个公开可用的数据集上进行了严格的测试,该数据集包含1,067,381个x射线扫描的累积数据,通过达到0.9689的平均工会交集,其曲线下的面积最大为,大大优于现有的现有解决方案。 0.9950,精度高达0.9955,平均平均精度得分高达0.9453,可检测正常和可疑行李物品。此外solarzoom database 【AI视野·今日CV 计算机视觉论文速览 第172期】Tue, 10 Dec 2019,与流行的物体检测器相比,所提出的框架已经实现了15.78更好的时间性能。
Self- and Depth from Video
Qi Dai, Patil, Simon , Dai, Luc Van Gool,
我们提出了一个自我监督的学习框架,以估计视频中单个物体的运动和单眼深度。我们将物体运动建模为6自由度刚体变换。实例分割掩码用于引入对象信息。与预测像素级光流图以模拟运动的方法相比,我们的方法显着减少了要估计的值的数量。此外,我们的系统通过采用预先计算的相机自我运动和左右光度一致性,消除了预测的比例模糊性。在KITTI驾驶数据集上进行的实验表明,我们的系统无需外部注释即可捕获物体运动,并有助于动态区域中的深度预测。我们的系统在3D场景流预测方面优于早期的自我监督方法,并在光流估计方面产生可比的结果。
DCIL: Deep for Image and Image
Indra Deep , Raman
最近,人们对开发独立于训练样本的方法产生了极大的兴趣,例如深层图像先验,零镜头学习和内部学习。尽管固有的技术多样性,以上方法基于最大化从单个图像学习图像特征的共同目标。在这项工作中,我们弥合了上述各种无监督方法之间的差距,并提出了图像恢复和图像重新定向的通用框架。我们使用上下文特征学习和内部学习来改进源图像和目标图像之间的结构相似性。我们在以下设置中执行图像调整大小的应用程序:使用超分辨率的经典图像调整大小,低分辨率图像包含噪点的具有挑战性的图像调整大小solarzoom database,以及使用图像重新定向的内容感知图像调整大小。我们还提供了与相关技术水平的比较。
: Rail- using Deep and
Singh Pahwa, Jin Chao, Paul, Yiqun Li, Ma Tin Lay Nwe, Xie, James, , Zeng Zeng, Vijay
定期检查铁路阀门和发动机是确保全球铁路网络安全和高效的重要任务。在过去的十年中,基于计算机视觉和模式识别的技术已被广泛应用于此类
1. 本站所有资源来源于用户上传和网络,如有侵权请联系站长!
2. 分享目的仅供大家学习和交流,您必须在下载后24小时内删除!
3. 不得使用于非法商业用途,不得违反国家法律。否则后果自负!
4. 本站提供的源码、模板、插件等等其他资源,都不包含技术服务请大家谅解!
5. 如有链接无法下载、失效或广告,请联系站长处理!
6. 本站不售卖代码,资源标价只是站长收集整理的辛苦费!如果您喜欢该程序,请支持正版软件,购买注册,得到更好的正版服务。
7. 站长QQ号码 2205675299
资源库 - 资源分享下载网 » solarzoom database 【AI视野·今日CV 计算机视觉论文速览 第172期】Tue, 10 Dec 2019

常见问题FAQ
- 关于资源售价和售后服务的说明?
- 代码有没有售后服务和技术支持?
- 有没有搭建服务?
- 链接地址失效了怎么办?
- 关于解压密码